
 Contact
 Hoe winkelen bij ons werkt

Bezorging
Winkelgids
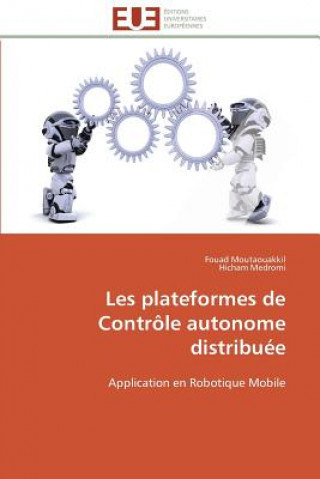
Les Plateformes de Contr le Autonome Distribu e
 Frans
 127 b
Tot 30 dagen retourrecht
Klanten kochten ook



 /
 Paperback
 14.87
€


 /
Paperback
16.08
€

 /
Gebonden
32.26
€







Ce livre présente une nouvelle plateforme distribuée ayant pour mission le contrôle autonome d'un systčme mobile basée sur les systčmes multi-agents. L'architecture proposé est une jonction de deux partie notamment : la partie structurelle et de la partie de commande du robot. Aprčs une étude des solutions cinématiques existantes en robotique mobile ŕ roues, il s'est avéré comment on peut apporter un maximum d'autonomie de déplacement ŕ un robot mobile tout en se focalisant sur son architecture. Cet aspect ne représente qu'une partie de l'amélioration de l'autonomie. En effet, le concept d'autonomie générale consiste ŕ compléter le travail sur l'architecture structurelle par une amélioration de l'architecture de commande. Fait alors suite ŕ une étude bibliographique des architectures de commandes existantes allant jusqu'ŕ la prise en compte des architectures logicielles. Une solution modulaire, hiérarchique, multi-niveaux permettant de représenter l'ensemble des niveaux d'autonomie attendus pour les robots mobiles. Elle a comme spécificité l'intégration avancée de la télé-opération.


Informatie over het boek
Frans

Geef dit boek vandaag nog cadeau
Dat gaat heel eenvoudig
1 Voeg het boek toe aan je winkelwagentje en selecteer Als cadeau bezorgen 2 Je krijgt van ons per omgaand een voucher 3 Het boek wordt bezorgd op het adres van de ontvangerDit vind je misschien ook interessant
 /
Paperback
18.59
€

 /
Paperback
19.29
€

 /
Paperback
22.11
€

 /
Paperback
8.74
€


 /
Paperback
22.01
€

 /
Paperback
204.48
€
Hoi! Ik ben Libroamiko, je boekadviseur.
Hoe kan ik je helpen?